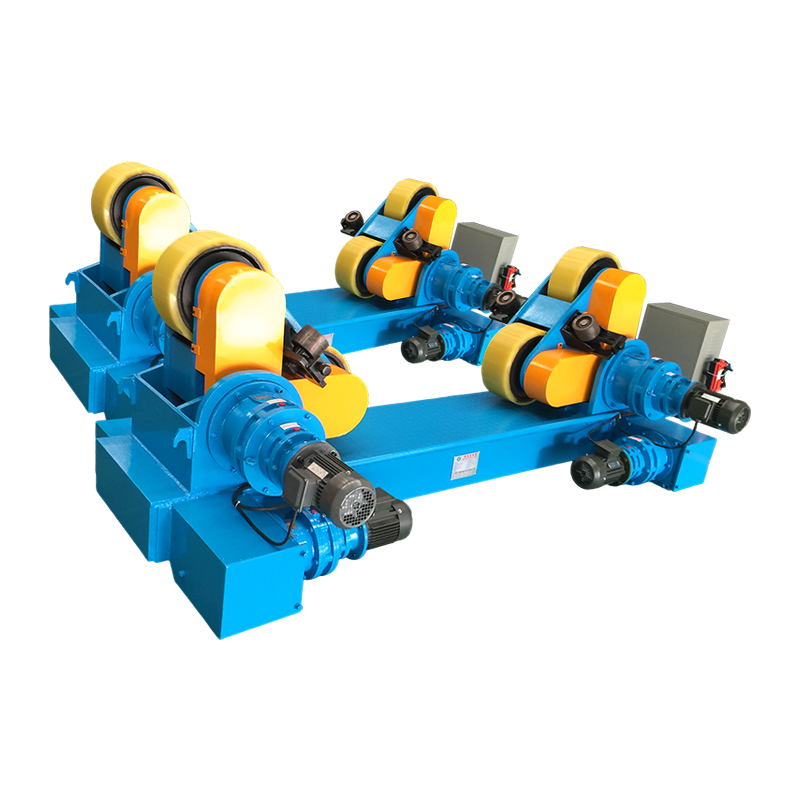
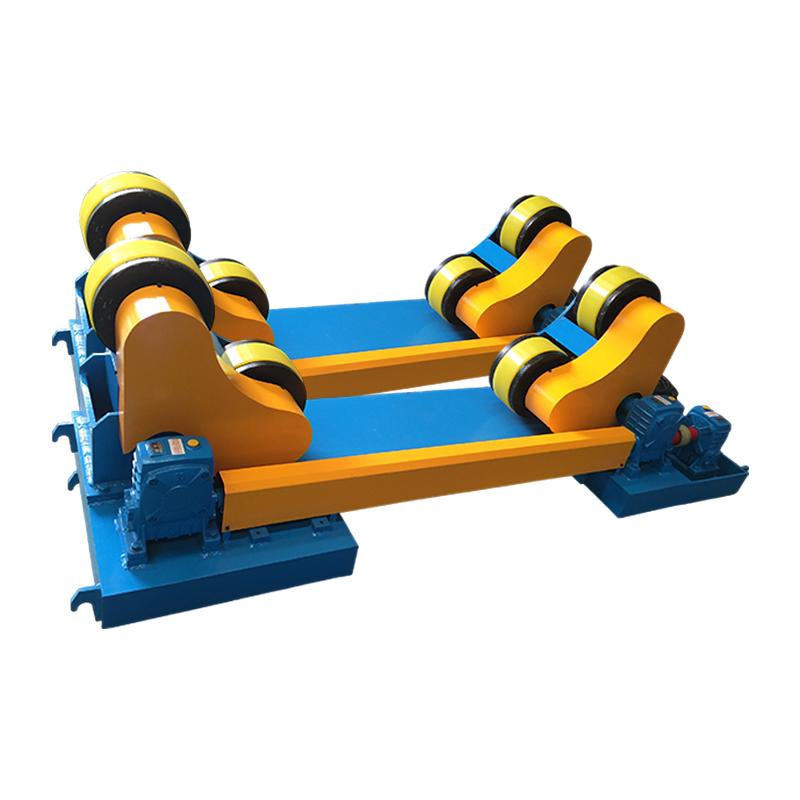
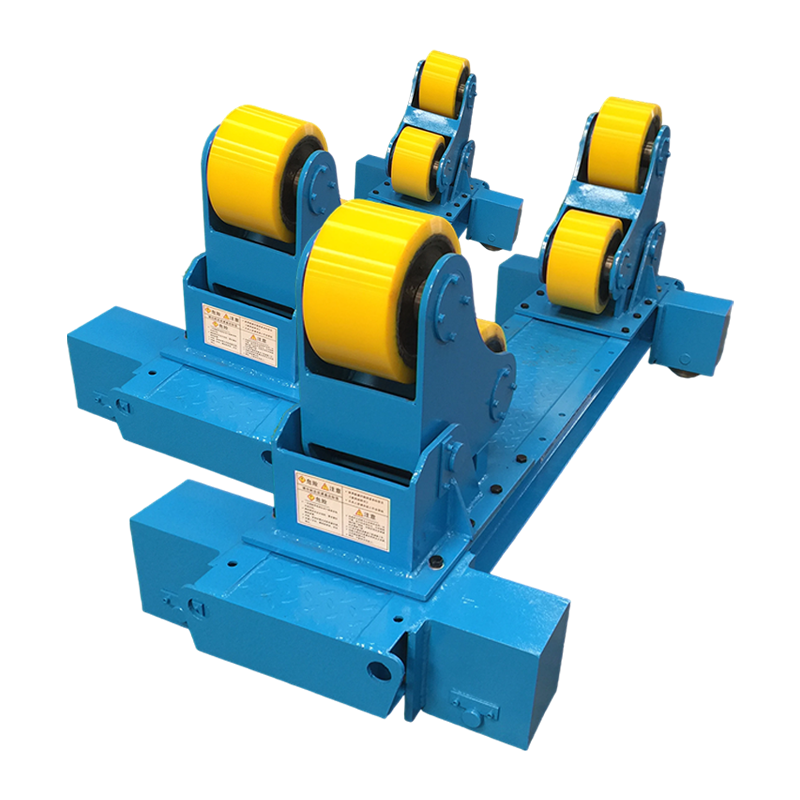
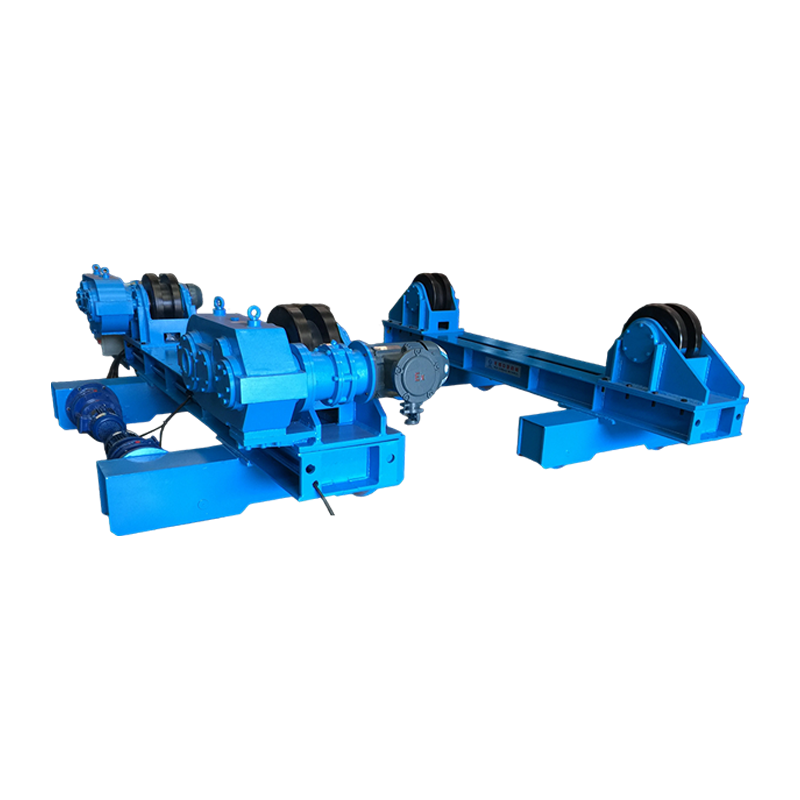
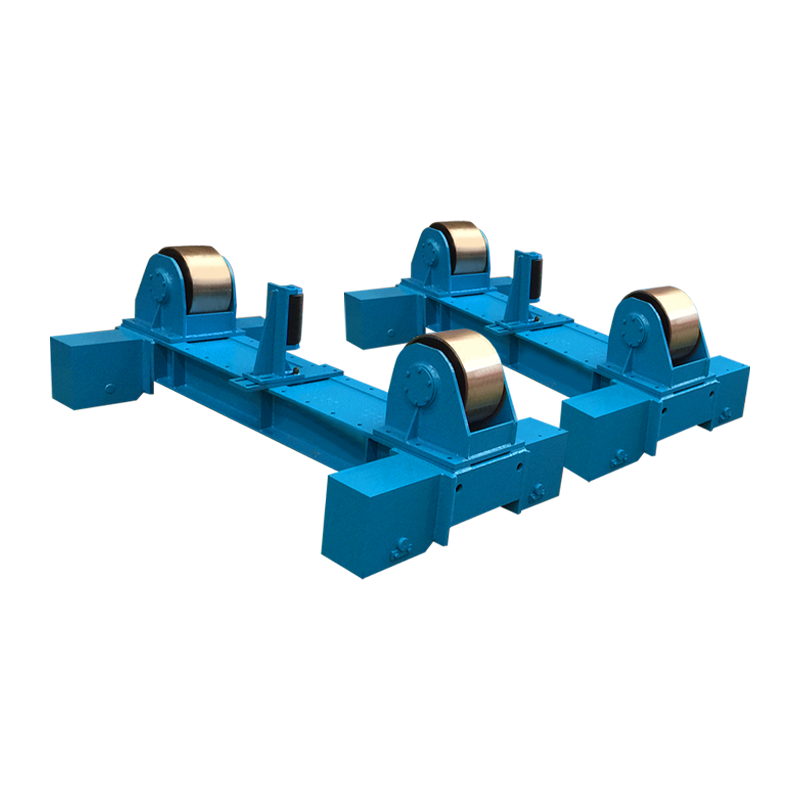
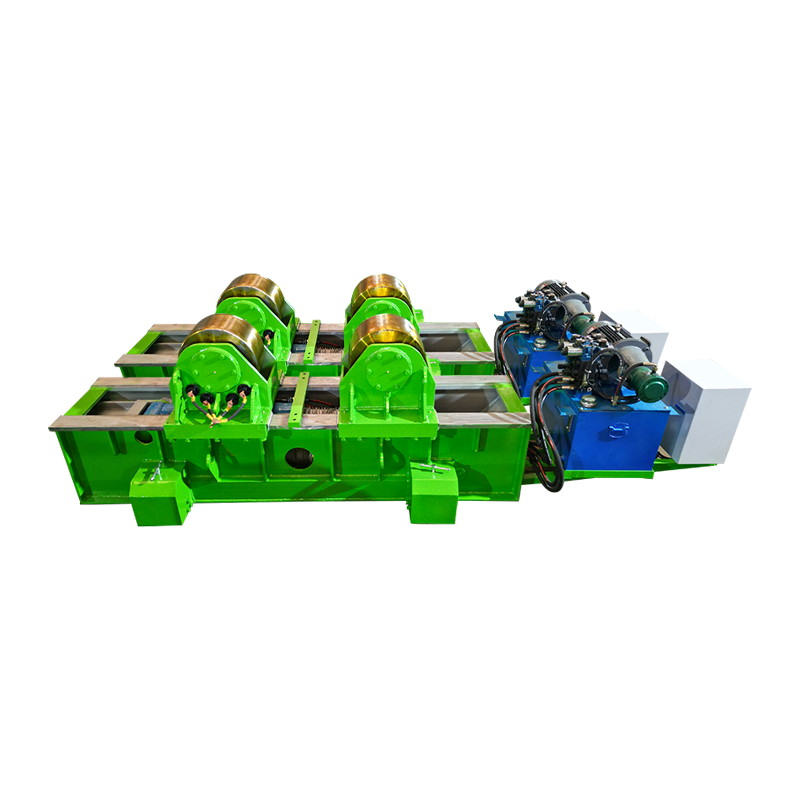
Svejsepositionere er mekaniske enheder, der roterer, vipper eller omplacerer et emne feller at placere hver svejsesamling i den optimale flade eller vandrette position, mens typer af svejserobotter henvise til de forskellige automatiserede armkonfigurationer - artikuleret, SCARA, kartesisk, kollaborativ og mere - der udfører selve svejsningen. Anvendt uafhængigt forbedrer hver svejsekvalitet og operatørergonomi. Brugt sammen i en integreret svejsecelle eliminerer de fuldstændig svejsning ude af position, reducerer cyklustider med 30-60 % og muliggør kontinuerlig, uovervåget produktion på tværs af industrier fra tung fremstilling til præcisionselektronik.
Hvad er svejsepositionere?
A svejsepositioner er et drevet arbejdsholdesystem, der manipulerer orienteringen af et emne under svejsning, så samlinger altid præsenteres for svejseren eller svejserobotten i den mest tilgængelige og tyngdekraftsgunstige position. Det primære mål er at konvertere overhead, lodrette og vandrette svejsninger - som er langsommere, mindre konsistente og kræver højere svejserfærdigheder - til flade (1G) eller horisontale filet (2F) positioner, som producerer svejsninger af højeste kvalitet ved de hurtigste rejsehastigheder.
Typer af svejsepositionere
Svejsepositionere er klassificeret efter deres bevægelsesakse, belastningskapacitet og anvendelse. De seks mest almindelige typer er:
1. Pladespiller
Drejeskivepositionere roterer emnet på en enkelt vandret akse, hvilket gør dem ideelle til periferiske svejsninger på cylindriske dele såsom flanger, trykbeholdere og rørspoler. Belastningskapacitet spænder fra 50 kg til over 100.000 kg til tunge industrimodeller. Rotationshastigheden er typisk 0,1-5 RPM , justerbar for at matche svejsehastigheden præcist.
2. Vip-og-roter positioneringsanordninger
Tilt-and-rotate positioners giver to bevægelsesakser - en vippeakse (typisk 0-135°) og en rotationsakse - hvilket gør det muligt at flytte komplekse dele til praktisk talt enhver vinkel uden at løsne. De er den mest alsidige standard positioner type og bruges i vid udstrækning til strukturelle fremstillinger, rammer til landbrugsudstyr og vejning af bilkomponenter 100–10.000 kg .
3. Headstock-Tailstock positioneringsanordninger
Headstock-tailstock positioners understøtter lange, tunge emner mellem to drevne ender - headstock (drevet) og tailstock (understøttet eller powered). Denne konfiguration er vigtig for svejseaksler, aksler, bomme og bjælker, hvor delens længde overstiger 1-2 meter og skal roteres kontinuerligt. Belastningskapacitet spænder fra 500 kg til 50.000 kg med centerafstande op til 10 meter eller mere.
4. Pariserhjul (H-ramme) positioneringsanordninger
Pariserhjulspositioneringsanordninger monterer to emnebeslag på modsatte sider af en roterende ramme, så den ene del kan svejses, mens den anden læsses eller aflæses - hvilket dramatisk forbedrer lysbuetiden til 85-95 % mod 40–60 % på enkeltstationsopsætninger. De bruges i høj grad i robotsvejseceller med stor volumen til chassisdele til biler, hjulnav og udstødningskomponenter.
5. Trunion Positioners
Trunnion positionere roterer store, voluminøse samlinger - såsom entreprenørudstyr bomme, vindmølle nacelle rammer og skibssektioner - rundt om en vandret akse ved hjælp af to tapringe. Designet til ekstreme belastninger af 10.000–500.000 kg , er de typisk gulvmonterede i tunge fabrikationsforretninger med overheadkranadgang.
6. Positioner manipulatorsystemer (søjle og bom)
Søjle-og-bom manipulatorer kombinerer en svejsepositioner med en justerbar bom, der placerer svejsebrænderen over store stationære eller langsomt roterende emner. Bommen giver X, Y og Z vandring af 1-10 meter pr akse , hvilket gør dette system til standardløsningen til trykbeholderens langsgående sømme, fremstilling af store tanker og offshore struktursvejsning.
| Positioner type | Bevægelsesakser | Typisk belastningskapacitet | Primær ansøgning |
| Pladespiller | 1 (rotation) | 50 kg – 100.000 kg | Rør, flanger, trykbeholdere |
| Vip-og-roter | 2 (tilt rotation) | 100 kg – 10.000 kg | Konstruktionsrammer, ag udstyr |
| Headstock-Tailstock | 1-2 (rotation) | 500 kg – 50.000 kg | Skafter, bjælker, lange fabrikationer |
| Pariserhjul (H-ramme) | 2 (rammebeslag) | 100 kg – 3.000 kg pr. side | Robotceller, højvolumendele |
| Trunnion | 1 (rotation) | 10.000 kg – 500.000 kg | Tung fremstilling, konstruktion |
| Kolonne & bom | 3 (X, Y, Z rotation) | Stationær / meget stor | Tanke, trykbeholdere, offshore |
Tabel 1: Sammenligning af svejsepositionertyper efter bevægelsesakser, belastningskapacitet og primær anvendelse.
Hvad er typerne af svejserobotter?
Den typer af svejserobotter dækker et bredt spektrum af mekaniske arkitekturer, der hver især er konstrueret til forskellige kombinationer af rækkevidde, nyttelast, præcision og fleksibilitet. At vælge den korrekte robottype er lige så kritisk som at vælge svejseprocessen - den forkerte arkitektur begrænser adgangen, reducerer repeterbarheden eller øger cyklustiden unødigt.
1. Ledsvejserobotter (6-akset)
Ledede robotter er den dominerende type inden for svejseautomatisering, der tegner sig for over 70 % af alle installerede svejserobotter globalt. Deres seks roterende led replikerer hele bevægelsesområdet for en menneskelig arm, hvilket giver brænderen adgang til komplekse ledgeometrier fra stort set alle vinkler. Nyttekapaciteter spænder fra 3 kg til 20 kg til svejsebrænderapplikationer, med rækkevidde konvolutter på 600 mm til 3.100 mm . Positionel repeterbarhed er typisk ±0,02–0,08 mm .
2. SCARA svejserobotter
SCARA-robotter (Selective Compliance Articulated Robot Arm) opererer i et vandret plan med en lodret Z-akse, hvilket gør dem velegnede til punktsvejsning på flade eller let buede enheder såsom elektronikhuse, tyndpladekomponenter og indvendige dele til biler. Deres stive lodrette akse giver fremragende repeterbarhed af ±0,01–0,02 mm men begrænser adgangen til dybt forsænkede led sammenlignet med 6-aksede leddelte robotter.
3. Cartesiske (Gantry) svejserobotter
Kartesiske svejserobotter bevæger sig langs tre lineære akser (X, Y, Z) monteret på en overliggende portalstruktur og dækker arbejdskonvolutter på 1 m × 1 m op til 20 m × 10 m eller større. De udmærker sig ved at svejse store flade paneler, skibsbygningssektioner og brostål, hvor ingen enarmsrobot har tilstrækkelig rækkevidde. Deres lineære bevægelse gør programmering ligetil og vejnøjagtigheden ekstrem høj - typisk ±0,1 mm på tværs af store spænd.
4. Kollaborative svejserobotter (cobots)
Kollaborative svejserobotter (cobots) er designet til at arbejde sikkert sammen med menneskelige operatører uden fuld sikkerhedsafskærmning, ved at bruge kraft-momentsensorer til at registrere kontakt og stoppe øjeblikkeligt. Svejsecobots tilbyder typisk nyttelast af 5-16 kg og rækkevidde af 850–1.300 mm . De er ideelle til små-batch, high-mix produktion, hvor hyppig omprogrammering er nødvendig - opsætningstiden for en ny del kan reduceres til under 30 minutter ved hjælp af håndstyret undervisning i programmering.
5. Syv-aksede svejserobotter
Syv-akse robotter tilføjer et lineært spor eller et redundant armled til en standard 6-akset arkitektur, hvilket giver robotten en ekstra grad af frihed til at nå rundt om forhindringer, opretholde brændervinklen i trange rum og undgå singularitetspositioner. De bruges i stigende grad i rumfartssvejsning, komplekse strukturelle fremstillinger og integrerede positioneringsceller, hvor robot- og positioneringsakserne koordineres samtidigt. Spormonterede 7-akse systemer kan dække lineære afstande på op til 50 meter .
6. Punktsvejserobotter
Punktsvejserobotter er leddelte robotter med tung nyttelast, der er specifikt konfigureret til at bære modstandspunktsvejsepistoler, som typisk vejer 40-150 kg . De er rygraden i bilkarosseri-i-hvid produktion, hvor et enkelt karrosseri kræver det 3.000–5.000 punktsvejsninger afsluttet på under 60 sekunder ved hjælp af en koordineret celle på 10-20 robotter. Nyttelast spænder fra 100 kg til 500 kg til tunge kanonkonfigurationer.
| Robot type | Økser | Nyttelast | Gentagelighed | Bedste svejseproces |
| Ledled (6-akset) | 6 | 3-20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5-20 kg | ±0,01–0,02 mm | Punkt-, mikrosvejsning |
| Cartesisk (portal) | 3-5 | 20-500 kg | ±0,1 mm | SAW, MIG (store paneler) |
| Samarbejde (Cobot) | 6-7 | 5-16 kg | ±0,03–0,1 mm | MIG, TIG (højt mix) |
| Syv-akse | 7 | 5-20 kg | ±0,02–0,05 mm | TIG, laser, kompleks geometri |
| Punktsvejserobot | 6 | 100-500 kg | ±0,1–0,2 mm | Modstandspunktsvejsning |
Tabel 2: Sammenligning af svejserobottyper efter akser, nyttelast, repeterbarhed og anbefalet svejseproces.
Hvordan svejsepositionerer og svejserobotter arbejder sammen
Integrering svejsepositioners med svejserobotter skaber en koordineret flerakset svejsecelle, hvor positioneringsakserne behandles som eksterne robotakser - synkroniseret i realtid med robotcontrolleren, så emnets bevægelse og brænderens bevægelse sker samtidigt. Dette er kendt som koordineret bevægelse or koordinering af ydre akser , og det giver flere kritiske fordele:
- Konstant brændervinkel: Den robot and positioner move simultaneously to maintain the optimal torch-to-joint angle (typically 5–15° drag or push angle) throughout curved or complex welds — impossible with either machine acting alone.
- Flad position svejsning på alle led: Ved at vippe positioneren, mens robotten bevæger sig, præsenteres hvert led i 1G flad position uanset dets placering på delen, hvilket muliggør maksimal trådfremføringshastighed og afsætningshastighed.
- Eliminering af robotrækkeviddebegrænsninger: Et pariserhjul eller headstock-tailstock positioner udvider det effektive arbejdsområde for en fast robot og roterer delen for at bringe fjerne led inden for robottens rækkevidde uden at flytte robotten.
- Parallel belastning og svejsning: H-ramme positioneringsanordninger gør det muligt at belaste én armatur, mens robotten svejser den modsatte armatur, hvilket opnår lysbuetider over 90 % — sammenlignet med 50–65 % på enkeltstationslayouts.
Svejsepositioner vs. ingen positioner: Ydeevnepåvirkning
Den productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrisk | Uden Positioner | Med Positioner |
| Svejseposition | Alle positioner (1G–6G) | Flad/vandret (1G/2F) |
| Trådfremføringshastighed (MIG) | 4–7 m/min | 8–15 m/min |
| Deponeringshastighed | 2-4 kg/t | 5-12 kg/t |
| Omarbejdning/fejlprocent | 3-8 % | 0,5-1,5 % |
| Lysbuetid (robotcelle) | 50-65 % | 85-95 % |
| Operatør ergonomisk risiko | Høj (overhead / akavet) | Lav (flad / siddende) |
Tabel 3: Sammenligning af svejseydelse med og uden positionerintegration i en robotsvejsecelle.
Industrielle applikationer: Hvor svejsepositioneringsanordninger og robottyper anvendes
Forskellige kombinationer af positionertype og robottype er optimale for hver industri baseret på delegeometri, volumen og kvalitetskrav:
Bilfremstilling
Automotive body-in-white produktion er afhængig af punktsvejserobotter (6-akset, 100–500 kg nyttelast) parret med pariserhjul positionere for at opnå den gennemstrømning, der kræves til masseproduktion. Et typisk karrosseriværksted indsætter 200–400 svejserobotter på tværs af flere koordinerede celler, hvilket producerer et nyt køretøjs karosseri hvert 60-90 sekund.
Olie & gas og trykbeholdere
Anvendelser til svejsning af rundtgående rør og kar drejeskive eller headstock-tailstock positionere med leddelte MIG eller TIG svejserobotter . Positioneren roterer røret, mens robotten bibeholder en fast brænderposition - en teknik, der opnår svejsekvalitet, der opfylder kravene til ASME Section IX og API 1104 kode med ensartet rodgennemtrængning på tværs af samlinger fra 50 mm til 2.000 mm diameter .
Skibsbygning og offshore-strukturer
Svejsning med store paneler til skibsbygningsformål Cartesiske portalsvejserobotter med submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 meter lang . Brug af buede skrogsektioner og T-bjælkesamlinger tapp positionere at rotere massive strukturelle enheder (50-200 tons), mens leddelte MIG-robotter fuldfører kant- og stødsvejsninger.
Jobbutikker og kontraktfabrikanter
Højmix, lavvolumen kontraktfabrikanter har mest gavn af kollaborative svejserobotter (cobots) parret med kompakt vip-og-drej positionere . En cobot-svejsecelle kan omprogrammeres til en ny del på under 30 minutter, hvilket gør den økonomisk rentabel for batchstørrelser så små som 5-50 dele — langt under den tærskel på 500 dele, der typisk kræves for at retfærdiggøre traditionelle investering i robotsvejseceller.
Nøglefaktorer ved valg af svejsepositionere og robottyper
At matche den rigtige positioner og robottype til din applikation kræver evaluering af fem kerneparametre:
- Delvægt og geometri: Definer den maksimale delvægt inklusive armaturer - tilføj altid 20–30 % sikkerhedsmargin til positioneringsanordningens nominelle belastning. For dele, der er længere end 1,5× deres bredde, overgår headstock-tailstock pladespillerkonfigurationer.
- Fælles tilgængelighed: Dele med indvendige svejsninger, tætte hjørnesamlinger eller svejsninger på modsatte flader kræver 6-aksede eller 7-aksede leddelte robotter. Simple flade eller periferiske svejsninger kan håndteres af SCARA eller kartesiske systemer til lavere omkostninger.
- Produktionsvolumen: Årlige mængder under 10.000 dele favoriserer cobots med manuelle hurtigudskiftningsarmaturer. Volumen over 50.000 dele retfærdiggør dedikerede hårdt-værktøjede pariserhjulspositioneringsceller med fuld robotintegration.
- Svejseproces: TIG-svejsning kræver robotter med ±0,05 mm eller bedre repeterbarhed; MIG-svejsning tåler ±0,1–0,2 mm. SAW kræver kartesiske portalsystemer på grund af flux-/trådenhedens vægt og tilførselssystem.
- Gulvplads og loftshøjde: Pariserhjuls- og tapppositionere kræver betydelig frihøjde over hovedet - typisk 4-8 meter . Søjle-og-bomsystemer har brug for 6-12 meter lofter. Kompakte cobot-positioner-celler kan fungere på så lidt som 4×4 meter af gulvplads.
Ofte stillede spørgsmål
Hvad er forskellen mellem en svejsepositioner og en svejsearmatur?
A svejsearmatur er en statisk spændeanordning, der holder emnet i en fast position under svejsning. A svejsepositioner er et drevet bevægelsessystem, der aktivt bevæger og roterer emnet under eller mellem svejsninger. Armaturer prioriterer dimensionel nøjagtighed og repeterbarhed; positionere prioriterer fælles tilgængelighed og positionsoptimering. I praksis er armaturer næsten altid monteret på positioneringsanordninger for at opnå fordelene ved begge.
Kan en svejsecobot erstatte en traditionel leddelt svejserobot?
Til høj-mix, lav-volumen applikationer, ja - cobots kan være mere omkostningseffektive og fleksible. Cobots opererer dog ved lavere hastigheder (typisk 30-50 % langsommere end industrirobotter i svejsetilstand på grund af sikkerhedshastighedsgrænser, når mennesker er til stede) og bærer lavere nyttelast. Til dedikeret højvolumenproduktion forbliver traditionelle 6-aksede leddelte svejserobotter overlegne med hensyn til gennemløb, driftscyklus og langsigtede omkostninger pr. svejsning.
Hvor mange akser tilføjer en svejsepositioner til en robotcelle?
En standard vip-og-drej positioner tilføjer 2 udvendige akser til robotcontrolleren, hvilket bringer de samlede koordinerede akser af en 6-akset robotcelle til 8. En headstock-tailstock med begge ender drevet tilføjer 2 akser; en pariserhjulspositioner (rotation af rammefikstur) tilføjer 2-3 akser. Moderne robotcontrollere understøtter op til 18–27 i alt koordinerede akser , der muliggør komplekse multi-robot, multi-positioner celler.
Hvilke svejseprocesser er kompatible med robotsvejsning?
Alle større lysbuesvejseprocesser bruges med svejserobotter. MIG/MAG (GMAW) er den mest almindelige — cirka 65 % af al robotlysbuesvejsning. TIG (GTAW) bruges til rustfrit stål og titanium, der kræver højeste kvalitet. Plasma svejsning klarer præcisionsnøglehulssvejsning på tynde materialer. Lasersvejsning vokser hurtigt for bilindustrien og elektronik. Nedsænket bue (SAW) bruges udelukkende på portalkartesiske robotter til fladsvejsning med høj afsætning.
Hvad er den typiske ROI-periode for en robotsvejsecelle med positioneringsanordninger?
Til mellemvolumen produktion (5.000–50.000 dele/år) opnår en komplet robotsvejsecelle med positioneringsintegration typisk et investeringsafkast i 18-36 måneder . ROI er drevet af reduktion af arbejdsomkostninger (én operatør overvåger 2-4 robotter vs. 4-8 manuelle svejsere), reducerede omkostninger til efterbearbejdning (fejlprocenten falder fra 5-8 % til under 1,5 %) og øget gennemløb (40-80 % flere dele pr. skift). Højvolumen bilapplikationer opnår ofte ROI under 12 måneder .
Kræver svejsepositionere speciel programmering for at arbejde med robotter?
Ja. For koordineret bevægelse skal positionsregulatoren konfigureres som en ydre akse medin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 timer af kalibrering og test af en uddannet integrator. Når først det er konfigureret, synkroniserer robotprogrammet automatisk positioneringsanordningen og brænderens bevægelse - ingen separat programmering af positionsgiveren er nødvendig.
Konklusion
Svejsepositionere og de forskellige typer af svejserobotter er komplementære teknologier, der, når de er korrekt afstemt og integreret, leverer produktionsevner, som ingen af dem kan opnå alene. Positioneringsanordninger sikrer, at hver samling altid er i den optimale svejseposition; Robotter leverer ensartet, utrættelig udførelse ved hastigheder og kvalitetsniveauer, som ingen manuel proces kan matche. Uanset om du udstyrer en jobbutik med en kompakt cobot-og-tilt-positioner-celle eller konstruerer en højvolumen automotive punktsvejselinje med pariserhjulspositionere og 20 leddelte robotter, ligger nøglen til succes i at matche positioner-type, robotarkitektur og svejseproces korrekt til din specifikke emnegeometri, produktionsvolumen og kvalitetskrav.