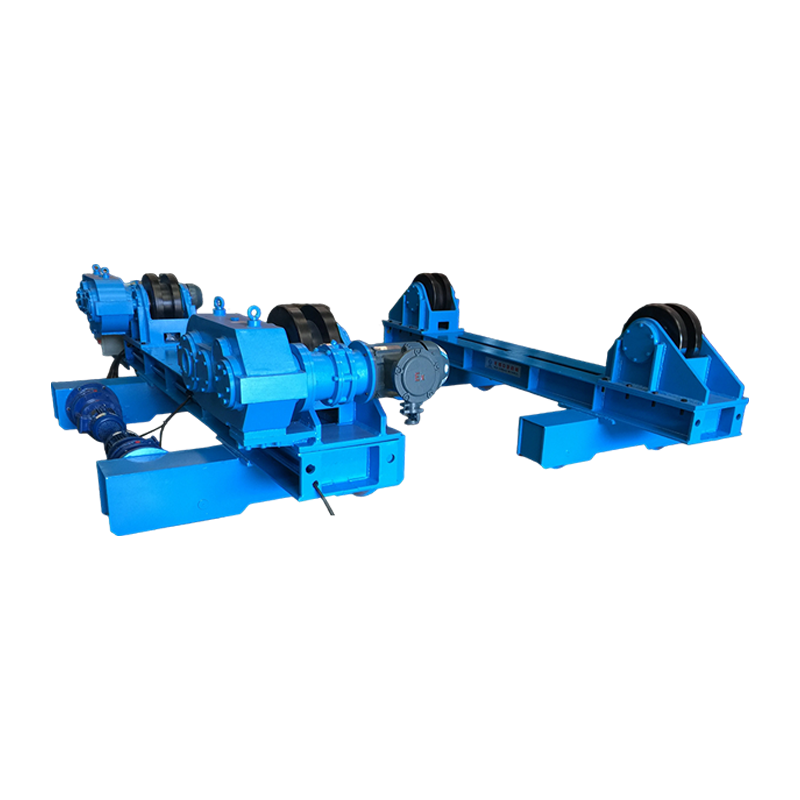
Robotsvejsearmaturer er præcisionskonstruerede arbejdsholdeanordninger, der fastspænder, lokaliserer og understøtter metalkomponenter i en nøjagtig position, så et robotsvejsesystem kan afsætte konsistente, gentagelige svejsninger. Uden nøjagtig fastgørelse vil selv den mest avancerede svejserobot producere perler uden for målet, dimensionsfejl og dyrt skrot. Denne vejledning forklarer, hvordan disse armaturer fungerer, hvilke typer der findes, og hvordan du vælger den rigtige til dit produktionsmiljø.
Hvad er svejserobotter?
Robotsvejsearmaturer er den mekaniske grænseflade mellem et råt emne og robottens programmerede svejsevej. En armatur holder en eller flere dele på et defineret, repeterbart sted, så robotbrænderen hver cyklus ankommer til nøjagtig det samme punkt i det tredimensionelle rum.
Armaturet udfører tre grundlæggende opgaver: lokalisering (placering af delen til et kendt datum), fastspænding (forhindrer bevægelse under svejsebuen), og støttende (modstand mod svejseforvrængning og termisk deformation). En fejl i en af disse tre funktioner oversættes direkte til svejsefejl.
I højvolumen bilindustrien, rumfart og tungt udstyrsproduktion, svejserobotter er designet med tolerancer så snævre som plus eller minus 0,1 mm. En fejlplaceret del med endda 0,5 mm kan skubbe svejsestrengen væk fra samlingens midterlinje, hvilket giver ufuldstændig sammensmeltning og strukturel svaghed.
Hvorfor betyder svejserobotter så meget?
Robotsvejsearmaturer er den største enkeltstående variabel, der påvirker svejsekonsistensen i en automatiseret celle - mere virkningsfuld end robotmærke, trådtype eller valg af beskyttelsesgas.
Overvej tallene: En typisk seks-akset svejserobot kan gentage sin programmerede bane til inden for plus eller minus 0,05 mm. Men hvis armaturet introducerer en del-til-del positionsvariation på plus eller minus 1,0 mm, er robottens repeterbarhedsfordel fuldstændig spildt. Undersøgelser i produktion af karosseri-i-hvid til biler viser det konsekvent mere end 70 % af robotsvejsedefekter stammer fra fastgørelsesproblemer , ikke fra robotprogrammering eller forbrugsmaterialekvalitet.
- Cyklus tid: Et veldesignet armatur indlæser og losser hurtigt, minimerer robottens tomgangstid og forbedrer den samlede udstyrseffektivitet (OEE).
- Førstegangsudbytte: Ensartet delplacering betyder færre omarbejdningsløkker. Anlæg, der investerer i armaturer med høj nøjagtighed, rapporterer rutinemæssigt et førstegangsudbytte på over 98 %.
- Operatørsikkerhed: Korrekt designet armaturer holder operatørens hænder fri af svejsezonen ved at bruge værktøjsklemmer, der aktiveres på afstand eller pneumatisk.
- Sporbarhed: Moderne armaturer kan integrere RFID-chips eller stregkodelæsere for at logge, hvilket varenummer der blev svejset, hvilket understøtter ISO 9001 og IATF 16949 kvalitetsregistreringer.
Hvordan fungerer robotsvejsearmaturer?
En robotsvejsefixtur fungerer ved at etablere en fast koordinatreference - kaldet datumet - og derefter klemme emnet mod dette datum, før robotten begynder sit svejseprogram.
Trin 1: Del indlæsning og lokalisering
Operatøren eller et automatiseret materialehåndteringssystem placerer delen mod lokaliseringsstifter, redeblokke eller V-blokke, der definerer dens X-, Y- og Z-position. Korrekt designede locatorer begrænser alle seks frihedsgrader: tre translationelle og tre roterende.
Trin 2: Fastspænding
Når de er siddende, går de pneumatiske eller hydrauliske klemmer i indgreb for at holde delen fast i den placerede position. Pneumatiske klemmer, der arbejder ved 80-100 psi, kan påføre 500 til 2.000 Newtons klemkraft på under 0,5 sekunder. Klemmedesignet må ikke blokere robotbrænderens tilgangsvej eller beskyttelsesgashylsteret omkring svejsebassinet.
Trin 3: Svejseudførelse
Med delen sikret, udfører robotten sit lagrede svejseprogram. Fordi delen er i samme position hver cyklus, behøver robotten ikke at søge efter leddet – den følger blot den indlærte vej. Dette kaldes nogle gange fastvejssvejsning og er den hurtigste og mest økonomiske metode til robotsvejsning.
Trin 4: Aflæsning og nulstilling
Når svejsecyklussen er afsluttet, frigøres klemmerne, og den færdige samling fjernes. Armaturet nulstilles til næste del. På højhastighedsstrækninger afsluttes hele denne læsse-svejse-aflæsningscyklus på 30 til 90 sekunder.
Hvilke typer robotsvejsearmaturer er tilgængelige?
Der er fem hovedkategorier af robotsvejsearmaturer, hver optimeret til en forskellig kombination af emnegeometri, produktionsvolumen og budget.
1. Dedikerede armaturer til hårdt værktøj
Specialbygget til et enkelt varenummer, dedikerede armaturer er bearbejdet af stål- eller aluminiumsplade med præcisionsborede lokaliseringshuller og integrerede pneumatiske klemmer. De leverer den højeste nøjagtighed (plus eller minus 0,1 mm er opnåeligt) og de hurtigste cyklustider. Afvejningen er høje forudgående omkostninger - en kompleks dedikeret armatur kan variere fra $15.000 til $80.000 - og ingen fleksibilitet for andre dele.
2. Modulære svejsearmaturer
Modulære systemer bruger en gittermønsterbundplade (typisk på en 50 mm eller 100 mm stigning) med standardiserede komponentblokke - stop, understøtninger, klemmer og vinkelplader - der boltes ind i gitteret. Disse armaturer kan omkonfigureres til forskellige dele i timer i stedet for uger. De er ideelle til jobshops og produktion af lavt til medium volumen, hvor flere delefamilier deler den samme robotcelle.
3. Trunnion og Positioner Fixtures
For samlinger, der kræver svejsning på flere sider, roterer en tap (to-akset) eller servopositioner (en til tre akser) fiksturen under svejsecyklussen og præsenterer nye samlingsflader til robotten uden at kræve en anden robot eller manuel genpositionering. En svejsepositioner kan reducere den samlede cyklustid med 20 til 40 % på komplekse samlinger ved at eliminere behovet for at vende dele manuelt.
4. Pladespiller (indeksering) armaturer
En drejeskiveholder holder to eller flere sæt værktøj på et roterende bord. Mens robotten svejser på en station, læsser en operatør den næste del på den modsatte station. Dette forbedrer robottens arc-on-tid dramatisk - ofte fra 50 % op til 85 % - fordi robotten aldrig venter på, at lastning og losning er fuldført.
5. Fleksible adaptive armaturer
Adaptive armaturer, der dukker op i miljøer med højt mix og lavt volumen, bruger servodrevne stifter eller rekonfigurerbare klemmearrays, der automatisk justeres til hver indkommende delvariant. Kombineret med et vision-system eller laserscanner, der bekræfter delens position, før svejsningen begynder, kan disse systemer håndtere snesevis af varenumre uden nogen manuel skift.
Robotsvejsearmaturtyper sammenlignet
| Armaturtype | Nøjagtighed | Fleksibilitet | Forhåndspris | Bedste applikation |
|---|---|---|---|---|
| Dedikeret hårdt værktøj | /- 0,1 mm | Meget lav | $15.000 - $80.000 | Højvolumen enkelt del |
| Modulært | /- 0,3 mm | Høj | $5.000 - $25.000 | Jobbutikker, prototyping |
| Trunnion / Positioner | /- 0,15 mm | Medium | $20.000 - $100.000 | Flersidesvejsninger |
| Pladespiller (indeksering) | /- 0,2 mm | Lav | $10.000 - $50.000 | Høj arc-on time priority |
| Fleksibel Adaptiv | /- 0,2 mm | Meget høj | $50.000 - $200.000 | Høj-mix, low-volume |
Tabel 1: Sammenligning af typer af robotsvejsearmaturer efter nøjagtighed, fleksibilitet, pris og anbefalet anvendelse.
Hvordan man designer effektive robotsvejsearmaturer
Effektivt design af robotsvejsearmaturer begynder med en grundig forståelse af svejsesamlingens geometri, robottens rækkevidde og emnematerialets termiske opførsel.
Fakkeladgang og rydning
Hver klemme, støtte og konstruktionselement i fiksturen skal placeres, så robotbrænderen - inklusive dens hals og ledningsrør - kan nå hver svejsesamling i den nødvendige vinkel uden kollision. Armaturdesignere bruger typisk 3D CAD-simulering til at kontrollere brænderens frigang gennem den fulde svejsevej, før de bygger fysisk værktøj. En minimumsafstand på 25 mm rundt om brænderens krop er et almindeligt industrielt udgangspunkt.
Svejseforvrængningskontrol
Varmetilførsel under svejsning får metal til at udvide sig og derefter trække sig ujævnt sammen, når det afkøles, et fænomen kendt som svejseforvrængning. Armaturer skal forudse denne bevægelse og enten begrænse den - ved at klemme delen fast, indtil den afkøles til under 200 grader Celsius - eller kompensere for den ved bevidst at forskyde delens position lidt før svejsning. Kobberstøttestænger eller vandkølede armaturers komponenter bruges i højvarmeapplikationer til at håndtere termisk belastning.
Materialevalg til armaturstellet
Armaturets base og de vigtigste strukturelle elementer er typisk lavet af stålplade, støbejern eller strukturelt aluminium, afhængigt af påføringsvægten og den nødvendige stivhed. Stål giver den bedste dimensionelle stabilitet under termisk cykling, men er tungt og langsommere at bearbejde. Aluminium er lettere og bearbejder hurtigere, men kan kræve periodisk gencertificering, da det er mere modtageligt for at krybe under vedvarende klembelastning.
Gentagelighedsbekræftelse
Før en ny svejserobotter frigives til produktion, bør den valideres ved hjælp af en koordinatmålemaskine (CMM) eller en bærbar lasertracker. Armaturet skal belastes og aflæses mindst 30 gange, med delposition målt efter hver cyklus. Et proceskapacitetsindeks (Cpk) på 1,67 eller højere på tværs af alle kritiske dimensioner er typisk påkrævet for godkendelse af bilforsyningskæden.
Almindelige anvendelser af robotsvejsearmaturer efter industri
Robotsvejsearmaturer bruges på tværs af stort set alle fremstillingssektorer, der involverer metalsammenføjning, men designkravene varierer betydeligt fra industri til industri.
| Industri | Typisk del | Krav til nøglebeslag | Foretrukken armaturtype |
|---|---|---|---|
| Automotive | Krop-i-hvide paneler, underrammer | Høj volume, tight tolerance | Dedikeret hårdt værktøj |
| Rumfart | Strukturelle beslag, brændstofbeslag | Ekstremt snæver tolerance, fuld sporbarhed | Dedikeret positioner |
| Tungt udstyr | Bomarme, rammer, spande | Høj clamping force, large envelope | Trunion / positioner |
| Skibsbygning | Skrogsektioner, rørbeslag | Stor del indkvartering | Modulært / gantry-mounted |
| Generel fremstilling | Blandede familier | Hurtig omstilling | Modulært / adaptive |
Tabel 2: Robotsvejsearmaturapplikationer efter industri, inklusive typiske dele, nøglekrav og foretrukne armaturer.
Hvad forårsager fejl i robotsvejsebeslag?
De mest almindelige årsager til armaturfejl er slid på lokaliseringsoverflader, pneumatisk systemforringelse og termisk forvrængning af selve armaturrammen.
- Locator slid: Lokaliseringsstifter af hærdet stål i højcyklusarmaturer kan slides med en hastighed på 0,01 til 0,05 mm pr. 100.000 cyklusser. En slidt locator tillader delpositionen at glide gradvist, hvilket forårsager et langsomt skift i svejsekvaliteten, som er svær at opdage uden periodiske CMM-kontroller.
- Nedbrydning af klemmetætning: Pneumatiske klemmetætninger nedbrydes over tid, hvilket reducerer klemkraften. En klemme, der ikke holder en del fast, tillader mikrobevægelse under svejsebuen, hvilket resulterer i ujævn vulstbredde og potentielle manglende smeltningsdefekter.
- Ophobning af svejsesprøjt: Sprøjt, der lander på lokaliseringsflader, fungerer som et falsk datum, og løfter delen over dens tilsigtede Z-position. I processer med højt sprøjt, såsom kortslutning af MIG uden anti-sprøjtbelægning, kan der opstå sprøjt på lokalisatorer inden for et enkelt skift.
- Termisk cykling træthed: Gentagen opvarmning og afkøling af armaturets ramme - især i højvarme processer som GMAW eller PAW - kan introducere kumulativ dimensionsdrift. Armaturer udsat for dele med forvarmning over 200 grader Celsius bør kontrolleres for forvrængning kvartalsvis.
Sådan vedligeholdes svejserobotter i lang levetid
Et struktureret forebyggende vedligeholdelsesprogram er den mest omkostningseffektive måde at beskytte investeringen i svejserobotter og opretholde svejsekvaliteten over tid.
- Dagligt: Rengør lokaliseringsstifter og redeoverflader med en børste og trykluft. Påfør anti-sprøjt spray på udsatte værktøjsoverflader nær svejsezonen før hvert skift.
- Ugentligt: Kontroller pneumatisk klemmens aktiveringskraft ved hjælp af en håndholdt kraftmåler. Efterse luftledninger og fittings for utætheder. Bekræft, at alle klemmer når helt åbne og helt lukkede positioner inden for specifikation.
- Månedlig: Mål kritiske lokatordimensioner ved hjælp af en kalibreret måler eller CMM. Dokumenter resultater og trend i forhold til baseline. Udskift enhver lokator, der viser mere end 0,1 mm slid fra nominel.
- Årligt: Fuld nedtagning af armaturet, rengøring og inspektion. Gencertificere armaturets nøjagtighed mod originale designtegninger ved hjælp af en lasertracker eller CMM. Udskift alle pneumatiske tætninger proaktivt.
Ofte stillede spørgsmål om robotsvejsearmaturer
Hvad er forskellen mellem et svejsearmatur og et svejsestik?
A svejsearmatur lokaliserer og klemmer en del til en fast, repeterbar position — robotten eller svejseren kommer altid til delen. En svejsestik, i traditionel brug, fører også selve svejseværktøjet langs samlingen. Ved robotsvejsning er skelnen stort set forsvundet, fordi robotten giver sin egen vejføring; udtrykket "armatur" er nu standard for begge funktioner.
Hvor lang tid tager det at designe og bygge et robotsvejsearmatur?
For en moderat kompleks dedikeret armatur er den typiske tidslinje 8 til 16 uger fra designstart til installation i robotcellen. Dette inkluderer 3 til 4 ugers CAD-design, 2 til 4 ugers bearbejdning og fremstilling og 2 til 4 ugers opbygning, fejlretning og validering af kapacitet. Modulære armaturer kan samles og valideres på 1 til 3 uger.
Kan den samme robotsvejsearmatur bruges med forskellige robotter?
Ja, forudsat at fiksturen er monteret på en standard interfaceplade, og robotcellen er genkalibreret til fixturens datum efter robotudskiftning. Svejseprogrammet skal muligvis også genindlæres eller transformeres til den nye robots koordinatsystem. Brug af et ensartet fixturdatum på tværs af flere robotter forenkler omstillingen betydeligt.
Hvilke materialer er robotsvejsearmaturer lavet af?
Strukturelle rammer er typisk fremstillet af blødt stålplade eller strukturelt stålrør. Lokaliseringsstifter og slidflader er lavet af hærdet værktøjsstål (typisk minimum 60 HRC) for at modstå slid. Nogle armaturer bruger støbejernsbaser til overlegen vibrationsdæmpning. I rumfartsapplikationer bruges Invar-legering til armaturer med ekstrem høj nøjagtighed på grund af dens varmeudvidelseskoefficient næsten nul.
Hvordan påvirker en svejserobot cyklustiden?
Armaturets design påvirker cyklustiden direkte på to måder. For det første afhænger læsse- og aflæsningshastigheden af, hvor effektivt der er adgang til armaturet, og hvor hurtigt klemmer aktiveres - dårligt designede armaturer tilføjer 15 til 30 sekunder pr. cyklus. For det andet tillader en drejeskive-armatur belastning under svejsning, hvilket næsten kan fordoble den effektive gennemstrømning ved at lade robotten svejse kontinuerligt i stedet for at vente på deleskift.
Hvilken rolle spiller simuleringssoftware i armaturets design?
Offline programmering (OLP) og robotsimuleringssoftware giver ingeniører mulighed for at importere en 3D fiksturmodel, programmere hele svejsestien virtuelt og kontrollere for brænderkollisioner med armaturet, før der bygges fysisk værktøj. Denne virtuelle valideringsproces kan eliminere 80 til 90 % af de kollisionsrelaterede designændringer, som ellers kun ville blive opdaget under fysisk idriftsættelse, hvilket sparer betydelig tid og omkostninger.
Er robotsvejsearmaturer velegnede til aluminiumssvejsning?
Ja, men aluminiumssvejsearmaturer kræver yderligere designovervejelser. Aluminiums høje varmeledningsevne betyder, at varme spredes hurtigt, så armaturer må ikke fungere som overdreven køleplader, der forårsager ufuldstændig sammensmeltning. Spændekræfter skal også kontrolleres omhyggeligt for at undgå markering af bløde aluminiumsoverflader. Kobber eller anodiseret aluminium støttestænger foretrækkes frem for stål i nærheden af aluminium svejsesamlinger for at forhindre kulstofforurening og minimere vedhæftning af svejsesprøjt.
Endelig takeaway: Hvorfor det betaler sig at investere i kvalitetsrobotsvejsearmaturer
Et velkonstrueret robotsvejsearmatur er ikke et omkostningscenter - det er grundlaget for svejsekvalitet, gennemløb og afkast på din robotinvestering.
Overvej en simpel beregning: Hvis en robotcelle producerer 400 samlinger pr. skift, og en dårligt designet armatur forårsager en omarbejdningshastighed på 2 %, svarer det til 8 samlinger, der kræver manuel korrektion hvert skift. Ved en gennemsnitlig omarbejdningsomkostning på $50 pr. samling er de årlige omarbejdningsomkostninger cirka $104.000. En opgradering af armaturet, der koster $30.000, der eliminerer, at efterarbejde betaler sig selv på mindre end fire måneder.
De industrier, der opnår den højeste robotproduktivitet - tier-1-leverandører til bilindustrien, rumfartsfabrikanter og producenter af tungt udstyr - deler én fælles praksis: de behandler svejserobotter som præcisionsinstrumenter, der fortjener samme ingeniørmæssige opmærksomhed og vedligeholdelsesdisciplin som robotterne selv. At vælge den rigtige armaturtype, designe den med en grundig simulering af brænderadgang, validere den til Cpk-standarder og vedligeholde den på en planlagt basis er den sikreste vej til ensartet automatiseret svejsning af høj kvalitet i skala.