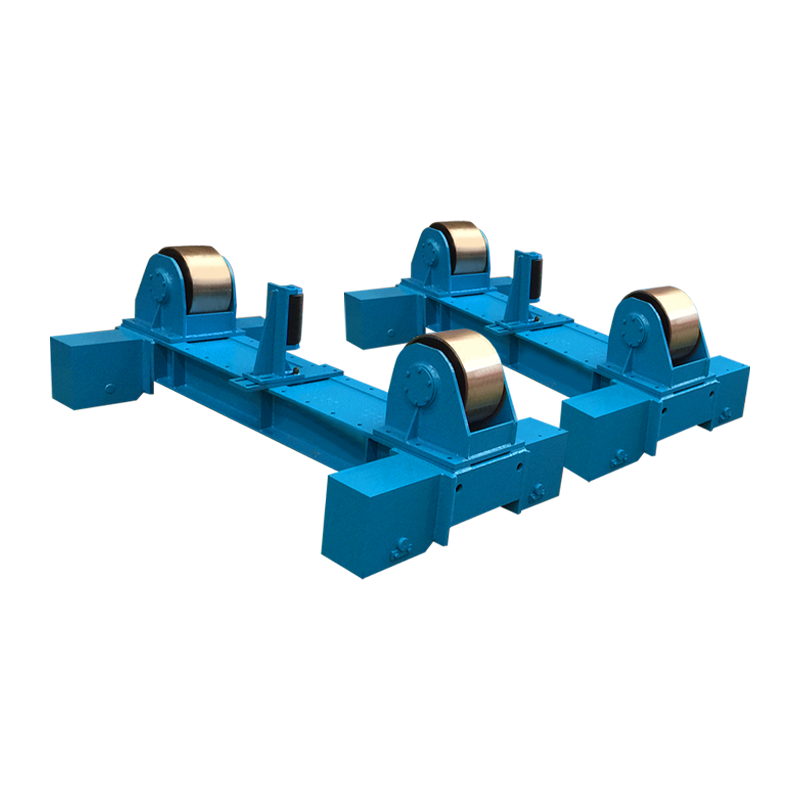
Robotsvejsning positionere forbedre svejsekvaliteten og outputeffektiviteten ved løbende at omplacere emnet, så svejserobotten altid arbejder i den optimale flade eller vandrette position, hvilket eliminerer overhead og lodrette gennemløb, der forringer gennemtrængning og perlekonsistens. Rent praktisk rapporterer producenter, der integrerer robotpositionere, cyklustidsreduktioner på 20–40 % og fejlprocenter så lave som 0,1 % – sammenlignet med 2–5 % ved manuelle svejseoperationer.
Denne vejledning dækker, hvordan svejserobotter fungerer, hvilke typer der er tilgængelige, hvordan man vælger den rigtige konfiguration, og hvilke målbare resultater du kan forvente af et korrekt integreret system.
Hvordan Robotic Welding Positioners fungerer
En svejserobotter er en motoriseret armatur, der roterer, vipper eller vipper et emne under koordineret kontrol med svejserobotten, hvilket sikrer, at hver svejsesamling præsenteres i den ideelle vinkel til afsætning. I stedet for at kræve, at robotarmen fordrejer sig til positioner, der er svære at nå, bringer positionsregulatoren leddet til robotten - og bibeholder flade eller let skrå orienteringer, der producerer fuldgennemtrængningssvejsninger med ensartet vulstgeometri.
Positioneren kommunikerer med robotcontrolleren gennem en delt I/O- eller fieldbusprotokol - typisk EtherCAT, DeviceNet eller PROFINET - så bevægelsen kan synkroniseres fuldt ud. Når robotten gennemfører en svejsegennemgang på den ene side, signalerer den positioneren, at den skal indeksere delen til den næste ledposition, mens robotten nulstiller sin brænder. Denne koordinerede overdragelse eliminerer manuel repositioneringstid fuldstændigt.
Mest moderne svejserobotter behandles som eksterne akser af robotcontrolleren. En 6-akset robot integreret med en 2-akset positioner bliver effektivt til et 8-akset system, med alle akser koordineret i realtid. Dette betyder, at robotten og positioneringsanordningen kan bevæge sig samtidigt - arbejdsemnet roterer, mens brænderen bevæger sig - hvilket muliggør komplekse spiralformede og kontinuerlige spiralsvejsebaner, som ville være geometrisk umulige med en stationær armatur.
Servomotorer driver positionerings- og vippeakser med præcisionskodere, der giver vinkelfeedback, typisk nøjagtigt til ±0,01 grader. Belastningskapaciteten spænder fra under 100 kg for små dele positionere til over 30.000 kg for tunge strukturelle fremstillingssystemer, der anvendes til skibsbygning og fremstilling af jernbanevogne.
Typer af svejserobotter
De fem primære typer af svejserobotter adresserer hver især en særskilt geometri af emne- og produktionsscenarie — at vælge den forkerte type til din applikation er en af de mest almindelige og dyre integrationsfejl.
1. Headstock-Tailstock (H/T) positioneringsanordninger
Headstock-tailstock positionere er den mest udbredte type i robotsvejseceller, velegnet til aflange cylindriske og rørformede komponenter. Arbejdsemnet er fastspændt mellem en drevet headstock og en passiv eller drevet tailstock, hvilket tillader kontinuerlig 360-graders rotation langs længdeaksen. Almindelige anvendelser omfatter trykbeholdere, udstødningsmanifolder, strukturelle bjælker og rørsamlinger.
- Belastningskapacitet: 500 kg til 20.000 kg (tyngdepunkt vurderet)
- Rotationshastighed: 0,01 til 3 RPM, servostyret
- Typisk brug: Rørspoler, akselaksler, cylindriske trykbeholdere
- Hovedfordel: Kontinuerlig rotation muliggør fuld periferiske svejsninger uden stop
2. Drejeskive (enkeltakse) positioneringsanordninger
Drejeskivepositionere roterer emnet på et enkelt vandret eller vippet plan, hvilket gør dem til det enkleste og mest omkostningseffektive indgangspunkt for robotsvejseautomatisering. En flad frontplade roterer delen for at præsentere forskellige svejsesamlinger sekventielt. De er velegnede til fladpladefremstilling, beslagsamlinger og symmetriske svejsninger. Grundlæggende pladespillere starter omkring $8.000-$15.000, et godt stykke under prisen på multi-akse systemer.
- Belastningskapacitet: 50 kg til 5.000 kg
- Akser: 1 (rotation)
- Typisk brug: Beslagsamlinger, motorophæng, flade svejsninger
- Hovedfordel: Lav pris, enkel programmering, minimal gulvplads
3. To-akse (vip-roter) positioneringsanordninger
To-aksede tilt-rotate positionere er den mest alsidige universalløsning til robotsvejsning af komplekse 3D-enheder. Et vippehoved (typisk 0-135 grader) kombineret med fuld 360 graders rotation gør det muligt for stort set alle led at blive præsenteret i flad position. Disse positionere arbejder med det største udvalg af delegeometrier og er standardanbefalingen til jobbutikker, der håndterer forskellige delefamilier. Forvent at investere $20.000-$60.000 afhængigt af kapacitet.
- Belastningskapacitet: 250 kg til 10.000 kg
- Akser: 2 (tilt rotation)
- Typisk brug: Landbrugsudstyr, entreprenørmaskiner, komplekse strukturelle rammer
- Hovedfordel: Håndterer det bredeste udvalg af deleformer i en enkelt enhed
4. Pariserhjul (Dual-Station) positioneringsanordninger
Pariserhjulspositioneringsanordninger øger gennemløbet dramatisk ved at tillade operatører at læsse og losse en station, mens robotten svejser på den anden , hvilket effektivt eliminerer robottens tomgangstid på grund af delskift. De to stationer roterer rundt om en central akse — når svejsningen er færdig på station A, indekserer positionsregulatoren 180 grader, og præsenterer station B for robotten, mens operatøren servicerer station A. I højvolumenproduktion kan denne konfiguration holde robottens lysbuetid over 85 % sammenlignet med 40–55 % i enkeltstationsceller.
- Belastningskapacitet: 200 kg til 3.000 kg pr. station
- Akser: 1 (indeks) op til 2 pr. station (tilt rotation)
- Typisk brug: Automotive underenheder, anhængertræk, store gentagne dele
- Hovedfordel: Maksimerer robottens lysbuetid, ideel til volumenproduktion
5. Skyhook og Trunnion Positioners
Trunnion positionere er konstrueret til meget store, tunge svejsninger - såsom mineudstyrsrammer, vindmøllekomponenter og jernbanevognskarosserier - hvor standard positioner designs ikke kan håndtere massen eller tyngdepunktet offset. Delen er understøttet ved to tappunkter på modsatte sider, hvilket tillader rotation af belastninger fra 5.000 kg til over 30.000 kg. Skyhook-varianter ophænger delen over hovedet, hvilket giver robotten adgang til alle nedre overflader uden forhindringer.
- Belastningskapacitet: 5.000 kg til 30.000 kg
- Typisk brug: Mineudstyr, vindenergistrukturer, fabrikation af tunge jernbaner
- Hovedfordel: Håndterer ekstrem nyttelast med stabil tyngdepunktskontrol
Robotic Welding Positioner typer: Side-by-side sammenligning
Tabellen nedenfor sammenligner alle fem positionertyper på tværs af de dimensioner, der betyder mest, når der specificeres et system til en robotsvejsecelle.
| Positioner type | Økser | Kapacitetsområde | Arc-On Time | Omkostningsinterval (USD) | Bedste applikation |
| Headstock-Tailstock | 1 | 500 kg – 20.000 kg | 70-80 % | $15.000 – $80.000 | Rør, cylindre, aksler |
| Pladespiller (enkeltakset) | 1 | 50 kg – 5.000 kg | 55-70 % | $8.000 – $25.000 | Fladesvejsninger, beslag |
| To-akset (vip-roter) | 2 | 250 kg – 10.000 kg | 70-85 % | $20.000 – $60.000 | Komplekse 3D-samlinger |
| Pariserhjul (Dual-Station) | 1 indeks 2/station | 200 kg – 3.000 kg/station | 85-95 % | $35.000 – $120.000 | Repetitive dele med høj volumen |
| Trunnion / Skyhook | 1-2 | 5.000 kg – 30.000 kg | 65-80 % | $80.000 – $300.000 | Tung strukturel fremstilling |
Tabel 1: Sammenligning af typer af robotsvejsepositioneringsanordninger efter akser, belastningskapacitet, robottens tændingstid, omkostninger og primær anvendelse.
Vigtigste fordele ved Robotic Welding Positioners
Den primære fordel ved at integrere en robot svejsepositioner er en målbar, kvantificerbar forbedring af svejsekvaliteten kombineret med en reduktion i den samlede cyklustid — to mål, der ofte er i konflikt ved manuelle operationer, men som opnås samtidigt i robotpositioneringssystemer.
Konsekvent fladpositionssvejsning
Tyngdekraften er den grundlæggende udfordring ved svejsning. Smeltet svejsebadmetal flyder nedad, hvilket betyder, at overliggende (4G) og vertikale (3G) positioner kræver højere svejsefærdigheder og langsommere rejsehastigheder for at forhindre nedbøjning og underfyldning. Robotpositioneringsanordninger eliminerer disse positioner fuldstændigt ved at rotere delen, så hvert led præsenteres i den flade (1G) eller vandrette filetposition (2F) - de to positioner, der tillader den hurtigste rejsehastighed, dybeste gennemtrængning og mest ensartede perleprofil. Rent praktisk kan GMAW-rejsehastighederne i flad position nå op på 80-120 tommer pr. minut, mod 20-40 IPM for ude-af-positionspassager.
Reduceret cyklustid
Automatiseret omplacering mellem svejsesamlinger tager 3-8 sekunder pr. indeks på de fleste servodrevne positionere. Manuel repositionering af en menneskelig operatør - inklusive afspænding, løft, repositionering og genspænding - tager typisk 45-120 sekunder pr. operation og introducerer variabilitet. For en del, der kræver 8 repositioner, sparer denne forskel alene 6-15 minutters ikke-buetid pr. enhed. Ved 20 dele pr. skift repræsenterer det 2-5 timers genvundet kapacitet dagligt.
Lavere fejlprocent og omarbejdningsomkostninger
Robotsvejseceller med koordinerede positioneringsanordninger opnår konsekvent fejlprocenter under 0,5 %, med klassens bedste operationer, der rapporterer fejlprocenter på 0,05–0,1 %. Til sammenligning er manuelle svejseoperationer i lignende applikationer i gennemsnit 2-5 % fejlprocenter. I betragtning af, at omkostningerne til efterbearbejdning af svejse typisk er 5-10 gange højere end de oprindelige svejseomkostninger - på grund af slibning, gensvejsning, varmeforvrængningskorrektion og geninspektion - kan en reduktion af defektraten fra 3 % til 0,2 % på en årlig produktionskørsel på 10.000 enheder repræsentere $200.000 til $800 i undgåede omarbejdningsomkostninger.
Udvidet robotrækkevidde og -adgang
En robotarm har faste rækkeviddegrænser. På en kompleks fabrikation kan nogle samlinger være geometrisk utilgængelige fra en fast robotposition. Ved at rotere og vippe arbejdsemnet udvider positionsregulatoren effektivt robottens funktionelle rækkevidde - og bringer fjerne led inden for robottens arbejdsområde uden at flytte selve robotten. Dette er særligt værdifuldt ved automatiseret rørledningssvejsning og trykbeholderfremstilling, hvor svejsesømme vikler sig rundt om hele delens omkreds.
Forbedret operatørsikkerhed
Manuel repositionering af tunge svejsninger er en betydelig risiko for muskel- og skeletskade. Komponenter, der vejer 50-500 kg, kræver traverskraner eller flere operatører, og ukorrekte løft er en førende årsag til arbejdsskader i fabrikationsværksteder. Robotpositioneringsanordninger eliminerer al manuel håndtering under svejseprocessen - operatører læsser og losser armaturer med passende løftehjælpemidler, men ompositionering under svejsning er fuldstændig maskindrevet. Dette bidrager til reducerede krav om arbejdsskadeerstatning og forbedret OSHA-overholdelse.
Sådan vælger du den rigtige svejserobot
Valg af den korrekte svejserobot kræver evaluering af fem kritiske parametre: delvægt og geometri, produktionsvolumen, robotkompatibilitet, gulvplads og budget. At få selv en af disse forkerte skaber problemer, som er dyre at rette efter installationen.
Trin 1 — Definer delkonvolut og vægt
Beregn den maksimale emnevægt inklusive armaturer og værktøj - ikke kun den blotte del. Tilføj en sikkerhedsmargin på 25–30 % til dette tal, når du angiver positionerkapacitet. For eksempel skal en del, der vejer 300 kg med en 40 kg armatur, klassificeres til en 450 kg minimum positioner. Beregn derudover tyngdepunktet offset fra rotationsaksen - excentriske belastninger kræver nedsat kapacitet eller modvægt, som positionerproducenten skal evaluere, før drivsystemet specificeres.
Trin 2 — Evaluer delens geometri og fælles tilgængelighed
Bestem, hvor mange svejsesamlinger der findes, deres orientering i forhold til hinanden, og om en enkelt-akset rotation er tilstrækkelig til at præsentere alle samlinger i flad position. Hvis der findes samlinger på flere vinkelrette flader, kræves en to-akset tilt-rotation positioner. Hvis samlinger er periferiske på en lang akse, er en headstock-tailstock det naturlige valg. Skitsér eller modeller delen i CAD og simuler rotationssekvensen, før du vælger positionertype.
Trin 3 — Match positioner til robotcontroller
Bekræft, at positionerens drivsystem er kompatibelt med din robotcontrollers eksterne akse-interface. De fleste større robot-OEM'er understøtter ekstern aksekoordinering gennem dedikerede aksekort eller feltbusforbindelse. Angiv positionerens servodrevprotokolkrav tidligt i projektet – uoverensstemmende kommunikationsprotokoller er en almindelig årsag til integrationsforsinkelser. Bekræft det maksimale antal koordinerede eksterne akser, som din controller understøtter (typisk 3-7 afhængigt af controllergenereringen).
Trin 4 — Beregn produktionsvolumenkrav
For produktionsvolumener under 5.000 dele om året med stor delvariation, giver en enkelt to-akset vip-roterende positioner typisk det bedste afkast. For volumener, der overstiger 20.000 dele om året med begrænset variation, maksimerer en pariserhjuls-dobbeltstationskonfiguration maksimal gennemstrømning pr. kvadratmeter cellefodaftryk. For lavt volumen, høj værdi strukturel fremstilling, er en headstock-tailstock eller trunion positioner med en højere kapacitet berettiget selv ved lavere årlige volumener.
Trin 5 — Vurder gulvplads og sikkerhedsomkreds
Positionerens rotationshylster skal være helt indeholdt inden for robotcellens sikkerhedshegn, med tilstrækkelig frigang til den maksimale deldimension ved enhver rotationsvinkel. En del, der måler 1.200 mm i længden, og som roterer på en headstock-tailstock, kræver en frigangsradius på mindst 700 mm fra rotationsaksen til den omgivende struktur. Sikkerhedslysgardiner eller områdescannere skal placeres, så de tager højde for den fulde dynamiske hylster af både robotarmen og den roterende positioner.
| Scenarie | Del vægt | Årlig bind | Anbefalet type | Estimeret ROI-periode |
| Små beslag, jobbutik | Under 100 kg | 2.000 – 8.000 | Pladespiller | 12-18 måneder |
| Fremstilling af blandet geometri | 100 – 500 kg | 1.000 – 10.000 | To-akset vip-rotér | 18-30 måneder |
| Højvolumen automotive underenhed | 50 – 300 kg | 20.000 | Pariserhjul (dobbelt station) | 10-16 måneder |
| Rør- og cylindersvejsning | 200 – 5.000 kg | 500 – 5.000 | Headstock-Tailstock | 20-36 måneder |
| Tung strukturel fremstilling | 5.000 kg | Under 500 | Trunnion / Skyhook | 36-60 måneder |
Tabel 2: Vejledning til valg af positioneringsgiver efter produktionsscenarie, delvægt, volumen og estimeret investeringsafkast.
Integration med Robotsvejseceller
Succesfuld integration af en robotsvejsepositioner kræver koordineret planlægning på tværs af mekanisk design, softwareprogrammering og sikkerhedssystemkonfiguration fra de tidligste stadier af celledesign — Eftermontering af en positioner i en eksisterende celle er mulig, men konsekvent dyrere og tidskrævende end at designe til den fra starten.
Ekstern aksekoordinering og programmering
Programmering af et robotpositionersystem som koordinerede ydre akser betyder, at hvert indlært punkt i robotprogrammet inkluderer både robotledspositioner og positioneringsvinkler samtidigt. Når programmet kører, interpolerer controlleren alle akser i realtid - positioneringsanordningen roterer, mens robotten flytter brænderen, og opretholder en konstant relativ position mellem trådspidsen og svejsesamlingen. Denne koordinerede bevægelse er afgørende for spiralsvejsninger, koniske sømme og enhver geometri, hvor en sekventiel indeks-og-svejsning ville efterlade stop-start-mærker i vulsten.
Design af armaturer og værktøj
Positioneringsanordningens frontplade eller spændepatron skal matche værktøjsdesignet, og værktøj skal gentageligt lokalisere dele inden for 0,5 mm eller bedre - den tolerance, der kræves for robotbuesvejseprogrammer for at ramme samlingsriller konsekvent uden sømsporing. Værktøj, der introducerer placeringsfejl større end 1,5 mm, kræver tilføjelse af et laser- eller buespændingssømsporingssystem for at kompensere dynamisk, hvilket tilføjer 8.000-$25.000 til celleomkostningerne.
Sikkerhedsarkitektur
En robot svejsepositioner skaber dynamiske farezoner ud over robotarmens alene. Den roterende frontplade og selve delen udgør klempunkter, knusningsfarer og projektilrisici, hvis en klemme svigter under rotation. Sikkerhedsklassificerede programmerbare logiske controllere (PLC'er) skal overvåge fiksturets klemmestatus, momentgrænser og hastighedsgrænser på alle positioneringsakser. Sikkerhedssystemet skal holde stillingsregulatoren stationær, hvis ethvert sikkerhedsinput ikke er opfyldt, og skal fejlsikkert til en bremset, holdende tilstand - ikke en friløbende friløb - i tilfælde af nødstop.
Industrier, der bruger svejserobotter
Robotsvejsepositionere er indsat på tværs af stort set alle sektorer af tung og præcis fremstilling , fra forbrugsvarer til kritiske rumfartsstrukturer.
- Automotive og Tier 1 leverandører: Udstødningssystemer, chassisunderrammer, affjedringskomponenter og sæderammer - bruger typisk pariserhjulsceller til høj volumen og hurtige cyklustider
- Landbrugsudstyr: Læsserarme, bomsamlinger og redskabsrammer — tunge, asymmetriske svejsninger, der drager fordel af to-aksede tilt-roterende positionere med kapaciteter på 1.000-5.000 kg
- Olie og gas: Trykbeholderskaller, rørledningsspolestykker og flange-underenheder - topstock-tailstock positioners dominerer dette segment på grund af den cylindriske geometri af de fleste komponenter
- Byggeudstyr: Gravemaskinebomme, kontravægte, skovlforbindelser og krankomponenter - ofte de største robotsvejseapplikationer uden for skibsbygning, der kræver trunion eller kraftige tilt-rotate positionere
- Luftfart og forsvar: Brændstoftanksektioner, strukturelle flyskrogskomponenter og raketmotorhuse - svejset i kontrollerede miljøer ved hjælp af højpræcisionspositioneringsanordninger med krav til vinkelnøjagtighed på 0,01 grader eller bedre
- Jernbane og transport: Bogierammer, koblingssamlinger og skinnevogns karosseri-sektioner - typisk svejset med store tapppositionere og robotportalsystemer, der arbejder i tandem
- Vedvarende energi: Vindmølletårnsektioner, nacellerammer og solcellesporingsstrukturer - ekstremt store, tunge komponenter, der kræver specialfremstillede positioneringssystemer
Ofte stillede spørgsmål om svejserobotter
Q: Hvad er forskellen mellem en svejsepositioner og en svejserotator?
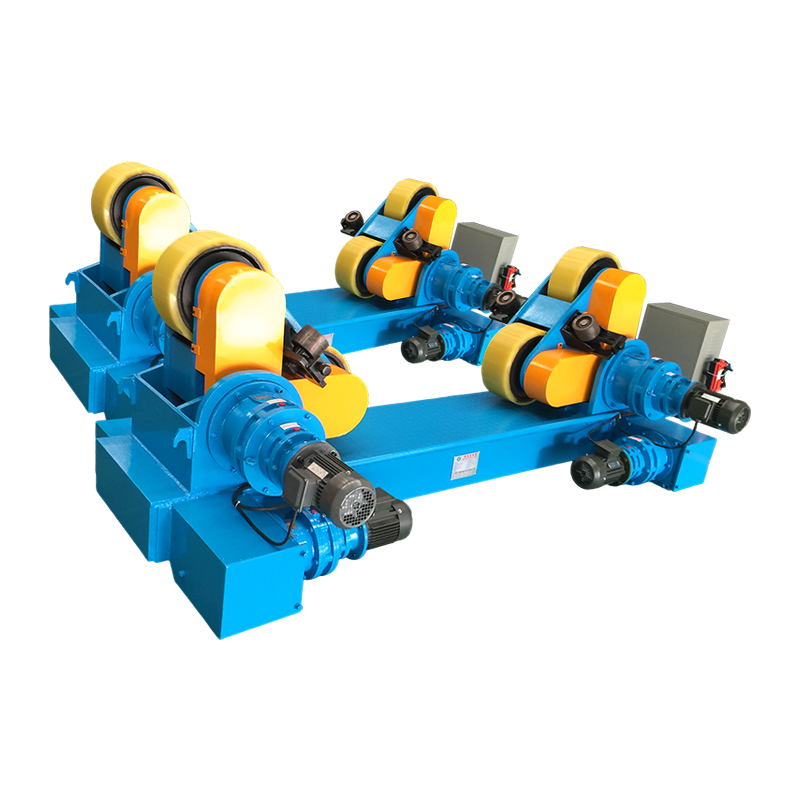
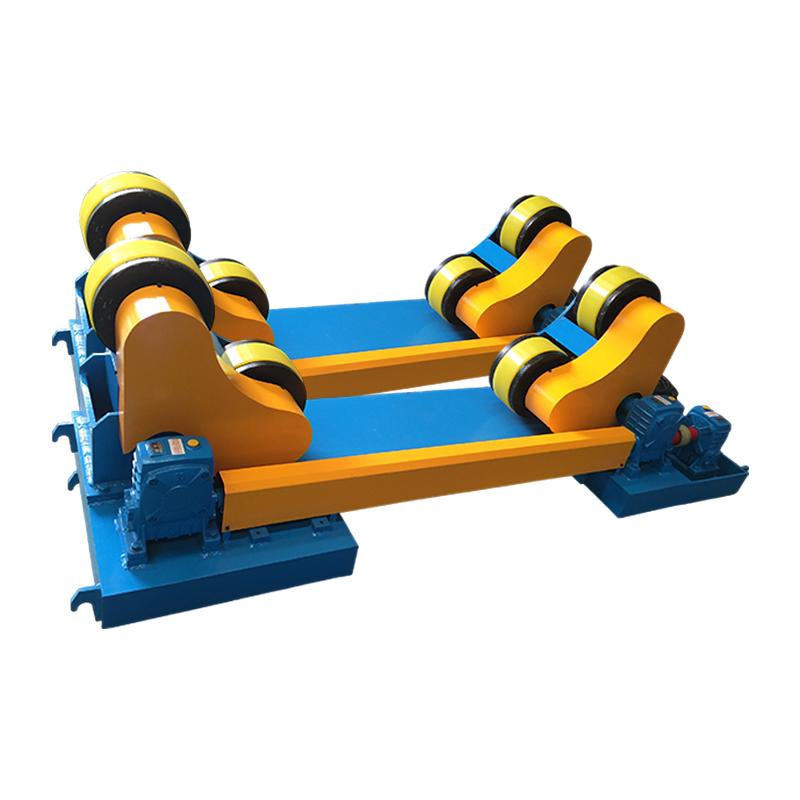
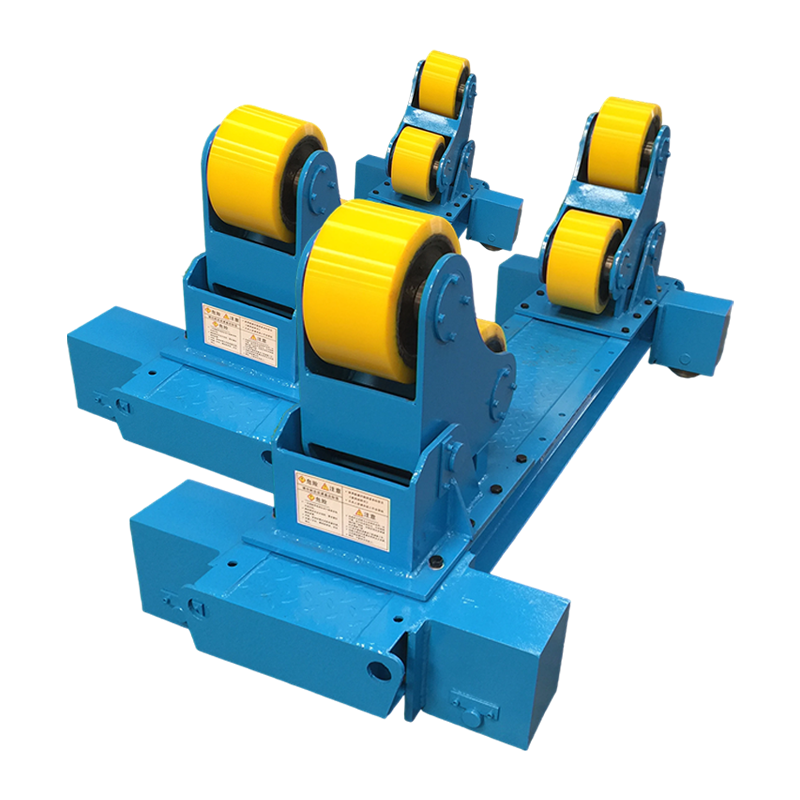
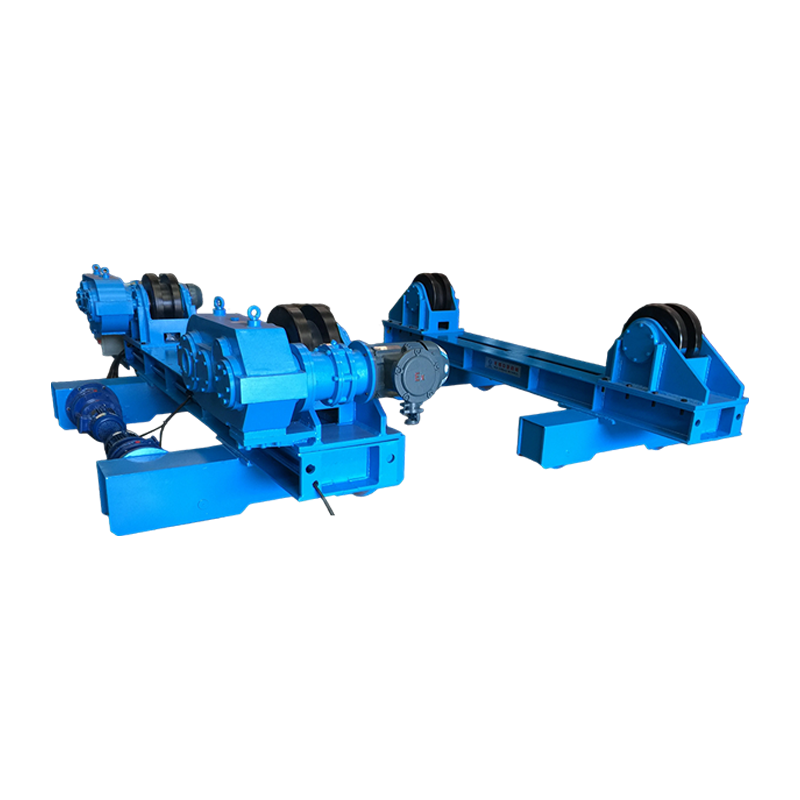
En svejserotator understøtter og roterer et cylindrisk emne på drevne ruller - delen hviler på rullerne og roterer under sin egen vægt. Positioneringsanordninger derimod klemmer eller fastgør delen og roterer den gennem en drevet akse - hvilket giver præcis vinkelkontrol uanset delens form. Rotatorer bruges næsten udelukkende til runde rør og kar; positionere håndterer vilkårlige geometrier. Ved robotsvejsning foretrækkes positioneringsanordninger stærkt, fordi de integreres med robotcontrolleren som koordinerede eksterne akser, hvilket muliggør synkroniseret bevægelse, som rotatorer ikke kan levere.
Spørgsmål: Kan svejserobotter bruges til alle svejseprocesser?
Ja — svejserobotter er procesagnostiske. De bruges med GMAW (MIG), GTAW (TIG), FCAW, SAW (sænket bue), plasmasvejsning og lasersvejsning. Positioneringsanordningens specifikationer (belastning, hastighed, nøjagtighed) kan variere afhængigt af proces - SAW-applikationer kræver typisk langsom, konstant rotation ved præcise hastigheder for at opretholde fluxtæppet, mens GMAW-positioneringsanordninger kan indeksere hurtigere mellem diskrete positioner. Proceskravene bør specificeres til positionerproducenten, før valg af drivmotor og gearkasse afsluttes.
Spørgsmål: Hvad er det typiske ROI for en svejserobot?
Afkastet af investeringen afhænger i høj grad af produktionsvolumen, delens kompleksitet og aktuelle manuelle arbejdsomkostninger. I bilindustrien og højvolumenproduktionsmiljøer er ROI-perioder på 10-18 måneder typiske for pariserhjulspositioneringsinstallationer. I jobshop eller mindre ansøgninger er 24-36 måneder mere almindeligt. ROI-beregningen bør inkludere besparelser fra reduceret efterbearbejdning, omfordeling af arbejdskraft, lavere forbrug af forbrugsstoffer (hurtigere bevægelseshastigheder i flad position bruger mindre tråd pr. svejsningsenhed) og reducerede skadeskrav - ikke kun direkte arbejdsbesparelser fra udskiftning af robotter.
Sp.: Hvordan forhindrer jeg svejsestrøm i at passere gennem positioneringslejerne?
Svejsestrøm, der ledes gennem positioneringslejer, forårsager elektrisk udladningsbearbejdning (EDM) skader på lejer, hvilket fører til for tidlig lejefejl - ofte inden for måneder. Den korrekte løsning er at føre svejsejorden retur direkte til emneophænget eller frontpladen, ved at omgå lejet helt ved at bruge svejsekabler, der er klassificeret til den forventede strømstyrke. Mange positionerproducenter leverer dedikerede jordforbindelsespunkter på frontpladen og hovedhuset til dette formål. Stol aldrig på positionerens konstruktionsstål eller lejesamling som jordens returvej.
Sp.: Hvilken vedligeholdelse kræver en svejserobot?
Vedligeholdelsesintervaller afhænger af driftscyklus og belastning, men standardkravene omfatter: gearkasseolietjek og -skift hver 2.000-4.000 timer, lejesmøring for hver 500-1.000 timer, verifikation af encoderkalibrering hver 12. måned, jordkabelinspektion ugentlig for slitage eller beskadigelse efter eventuel backup af servodrevparametre. Forurening af svejsesprøjt af frontplade og rotationsakseområder skal fjernes dagligt. Positionere i høj-duty-cycle applikationer (to eller tre skift) bør inspiceres af producentens serviceteam årligt.
Q: Hvad er det mindste delvolumen, der retfærdiggør en svejserobot?
Der er ingen universel tærskel, men som en praktisk retningslinje: Hvis en enkelt del har mere end 3 genplaceringsoperationer pr. svejsecyklus, vil en positioneringsanordning sandsynligvis betale tilbage inden for 24 måneder ved produktionsvolumener så lave som 500 enheder pr. år - forudsat at delværdien er betydelig, og omkostningerne til efterbearbejdning er høje. For simple dele med en eller to omplaceringer er der typisk behov for volumener på 2.000 om året for at retfærdiggøre kapitalinvesteringen i en positioner over et veldesignet manuel armatur.
Nøgle takeaway: Robotsvejsning positionere er ikke valgfrit tilbehør i en moderne automatiseret svejsecelle - de er den mekanisme, der gør robotsvejsning økonomisk og teknisk overlegen manuel svejsning på tværs af det bredeste anvendelsesområde. At vælge den rigtige positionertype, kapacitet og integrationstilgang fra starten er den vigtigste ingeniørbeslutning i ethvert svejseautomatiseringsprojekt. Prioriter belastningskapacitet med margen, verificer controllerens kompatibilitet tidligt, og design sikkerhedssystemet parallelt med den mekaniske og softwarearkitektur.